 Компоненты для автоматизации производственных процессов
Содержание
Рисунок 1 — Датчики Microsonic В современных автоматизированных системах управления технологическими процессами одной из распространенных задач является измерение расстояние до объектов, и в частном случае контроль уровня в емкостях с различными средами.
Для решения этой задачи все большее распространение на российском рынке получают датчики microsonic на основе ультразвукового принципа измерения, работающие без непосредственного контакта с объектом. Благодаря этому, они могут работать:
В основе данного принципа измерения лежит пъезокерамический элемент, излучающий с поверхности датчика ультразвуковую волну. Отразившись от объекта, волна возвращается обратно к датчику. Зная скорость распространения звука в воздухе (v) и измеряя время между излучением и принятием ультразвуковой волны (t), схемотехника датчика производит вычисление расстояния.
Рисунок 2 — Принцип работы ультразвукового датчика расстояния
Однако, у данного метода измерений существует целый ряд особенностей и ограничений, которые влияют как на точность, так и на саму возможность измерения.
График зависимости скорости звука от температуры Для идеальных газов скорость звука определяется формулой Лапласа, где:
γ — показатель адиабаты газа (7/5 для воздуха);
R – универсальная газовая постоянная (8,31 Дж/моль*К);
М — молярная масса (29 г/моль для воздуха);
Т — абсолютная температура (в К).
Общепромышленные ультразвуковые датчики калибруются в воздухе: скорость распространения звука в нем составляет 330 м/с при 0 С температуры окружающей среды. Соответственно, эксплуатировать датчик расстояния, например, в СО2 невозможно, поскольку скорость звука при 0 °С будет составлять уже 260 м/с и измерение не будет достоверным.
Скорость распространения звука в воздухе, в свою очередь, практически полностью зависит только от температуры.
По этой причине, в корпус ультразвуковых датчиков microsonic встроен сенсор температуры, обеспечивающий компенсацию изменения температуры воздуха во всем диапазоне эксплуатации -25...+70 С: погрешность измерения составляет ± 1% от измеряемого значения расстояния. Однако, это справедливо в случае однородной температуры на всем пути распространения ультразвуковой волны: если же температура неоднородна, необходимы иные методы компенсации.
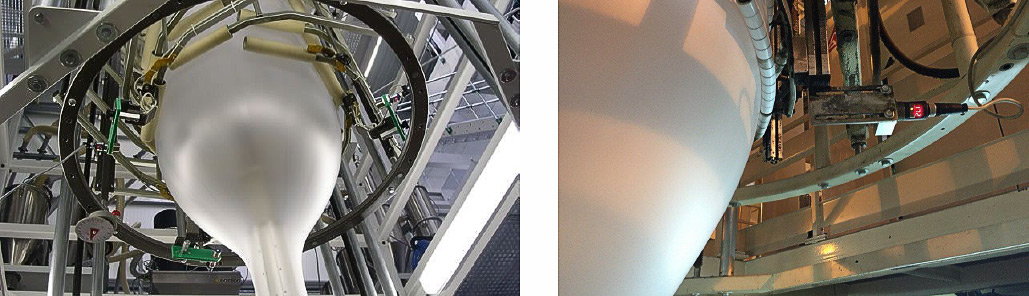
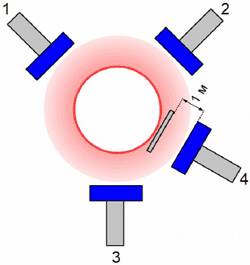
Один из таких методов применяется при измерении диаметра выдуваемого рукава полиэтиленовой пленки. Для точного контроля устанавливаются 3 ультразвуковых датчика под углом 120 градусов относительно друг друга (см. рис. 3). Поверхность пленки достаточно горячая: ультразвуковая волна, излучаемая датчиком, ускоряется с приближением к пленке и вычисленное датчиком значение расстояние всегда будет меньше фактического. Для компенсации погрешности устанавливается дополнительный 4-й датчик в тех же температурных условиях, но измеряющий точно известное расстояние до неподвижного объекта. Показания всех четырех датчиков подключены к программируемому контроллеру — на сколько изменяются показания 4-го датчика относительно известного расстояния, на столько компенсируются показания 3-х остальных датчиков (см. рис. 4). Для решения подобных задач возможно использование, например,ультразвуковых датчиков mic+35/IU/TC.
Важным условием измерения является плавное изменение температуры воздуха, поскольку если объект очень горячий (например, расплавленный металл), то образующаяся турбулентность воздуха приведет к отклонению ультразвуковой волны в сторону и невозможности измерения ультразвуковым методом.
Помимо точности измерения расстояния, важнейшим критерием является дальность распространения ультразвуковой волны или максимальное рабочее расстояние датчика, вплоть до которого он способен производить измерение. В свою очередь, это расстояние зависит от затухания звука.
Звуковая волна в воздухе распространяется за счет продольных колебаний молекул воздуха относительно своего положения и их соударения друг с другом.
На рисунке 5 отображены две зоны — разряжения (обозначена синим) и избыточного давления (обозначена красным). Соответственно, изменения звукового давления носят периодический характер (период колебаний Т), графически описываются синусоидой и имеют определенную амплитуду (А). Сама ультразвуковая волна обладает энергией: в результате соударений молекул ее энергия рассеивается, поглощаясь самой средой, и преобразуется в тепловую энергию.
Затухание — это уменьшение амплитуды звукового давления с увеличением расстояния от источника звука (излучателя датчика). Если измеряемый объект находится на расстоянии большем, чем максимальное рабочее расстояние, то отправленная и затем отразившаяся обратно волна успевает полностью поглотится средой и измерение становится невозможным.
где:
А' – звуковое давление на расстоянии от источника звука r;
А0— начальное звуковое давление;
δ — коэффициент затухания, измеряемый в дБ/метр или Нп/метр.
Преобразуя формулу выше, имеем:
Однако данная формула позволяет рассчитать коэффициент только на основе экспериментальных данных.
Существует следующая зависимость, связывающая коэффициент затухания с параметрами окружающей среды, влияющими на поглощение звука в воздухе: