 Компоненты для автоматизации производственных процессов
Содержание:
Нормирующие преобразователи — это приборы, предназначенные для преобразования входных аналоговых сигналов, например, сигналов с термопар, термопреобразователей сопротивления или переменных резисторов, в стандартный унифицированный аналоговый сигнал в виде тока 0...20 мА, 4...20 мА, 0...5 мА или напряжения 0...1 В, 0...10 В, 2...10 В.
В промышленности нормирующие преобразователи, их называют также измерительным или промежуточными преобразователями, активно используют по нескольким причинам.
Во-первых, нормирующие преобразователи используют для согласования первичных средств измерений (в частности термопар и термопреобразователей сопротивления) со вторичными средствами измерений разных производителей, такими как модули аналогового ввода, ПЛК или локальные регуляторы, у которых есть аналоговые входы, воспринимающие унифицированные сигналы тока или напряжения. Стоить отметить, что статических характеристик термопар и термопреобразователей сопротивлений не менее двух десятков, а наиболее распространённых унифицированных сигналов в виде тока и напряжения всего шесть!
Во-вторых, нормирующие преобразователи, при наличии у них гальванической развязки, увеличивают помехозащищенность первичных и вторичных средств измерений.
В-третьих, нормирующие преобразователи, при наличии у них гальванической развязки, используют для защиты в целом дорогостоящего оборудования и его измерительных цепей от внешних пагубных воздействий, таких как короткое замыкание, мощные скачки напряжения вследствие удара молнии и т.д.
В-четвертых, нормирующие преобразователи используют для увеличения длины линии связи между первичными и вторичными измерительными приборами. Например, сигнал от термопар можно передавать только с помощью специальных экранированных компенсационных проводов, изготовленных из тех же сплавов, что и сами датчики температуры, притом длина линии связи не должна превышать 20 м. Тогда как токовый сигнал можно передавать через экранированные медные провода с длиной линии связи до 100 м без использования повторителей.
Стоит отметить, что промышленность выпускает нормирующие преобразователи как с гальванической развязкой так и без нее. Для улучшения помехозащищенности и защиты измерительной системы в целом, следует использовать нормирующие преобразователи именно с гальванической развязкой.
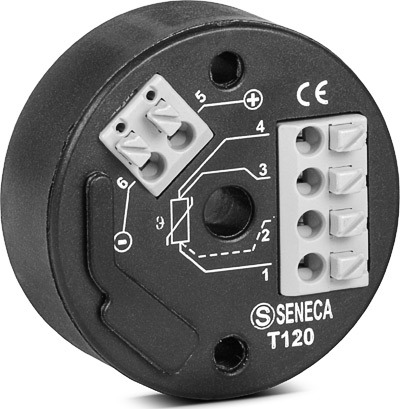
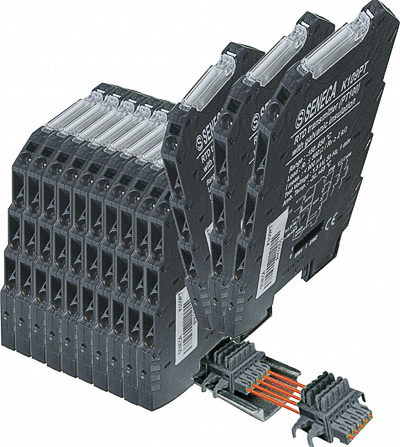
Измерительные преобразователи сигналов изготавливаются в виде таблеток, как например на рисунке 1а (нормирующий преобразователь T120), устанавливаемых в коммутационную головку термопары или термопреобразователя сопротивления, или в виде модулей на DIN-рейку — рисунок 1б (компактный преобразователь К121).
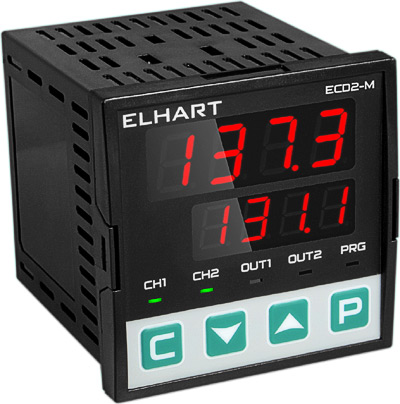
В промышленности так же встречаются приборы у которых функция нормирующего преобразователя является одним из режимов работы. Такой функцией, например, обладает измеритель-регулятор ECD2-M, см. рисунок 2. У двухканального ПИД-регулятора ECD2-M достаточно включить режим нормирующего преобразователя, задать диапазон преобразования и диапазон выходного сигнала, и после этого прибор готов к работе.
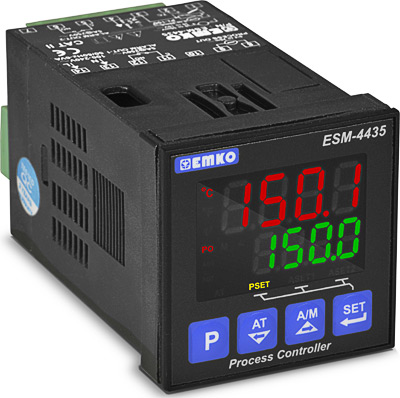
Может не столь очевидно, но нормирующий преобразователь можно реализовать путем настройки ПИД-регулятора, имеющего аналоговый выход. В данной статье мы подробно рассмотрим настройку ПИД-регулятора на примере регулятора фирмы EMKO серии ESM-4435, который имеет универсальный измерительный вход и аналоговый выход в виде тока 4...20 мА. Внешний вид ESM-4435 представлен на рисунке 3, а его функциональная схема на рисунке 4.
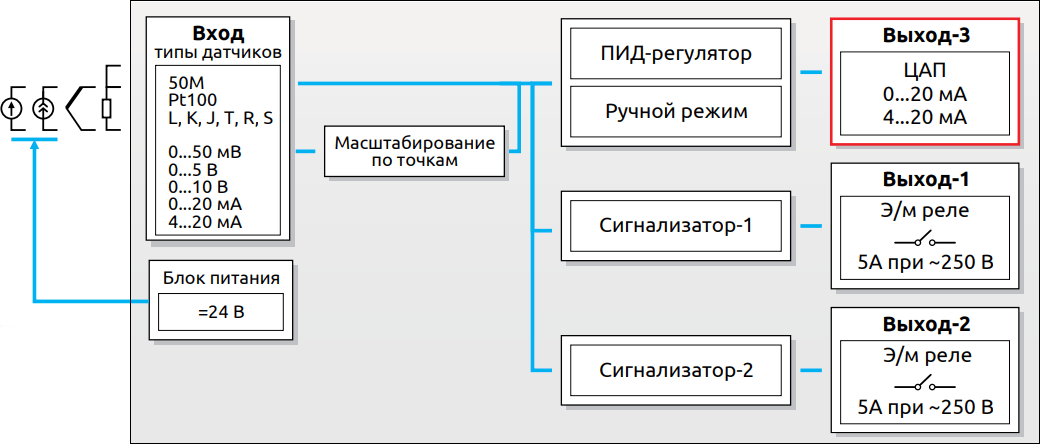
Работа промежуточного преобразователя состоит из двух этапов — измерение сигнала, поступающего от первичного преобразователя (датчика), и его линейное преобразование в сигнал тока или напряжения. Так как неотъемлемой функцией ПИД-регулятора является измерение, первая часть задачи реализуется автоматически.
Чтобы ПИД-регулятор работал так же, как и нормирующий преобразователь требуется:
1. выделить из ПИД-регулятора линейную, иначе говоря, пропорциональную составляющую, то есть получить П-регулятор;
2. задать режим работы регулятора, при котором увеличение значения измеряемого параметра будет приводить к увеличению выходного сигнала регулятора;
3. задать диапазон преобразования.
Как мы помним, аббревиатура «ПИД-регулятор» расшифровывается как пропорционально интегрально дифференциальный регулятор. Одна из распространенных формул ПИД закона регулирования имеет вид:
где:
Рвых — выходной сигнал ПИД-регулятора, выраженный в %;
е — ошибка регулирования, то есть разность между измеренным на входе значением и уставкой, выраженная в °С;
Xp, Tu, Td — настраиваемые коэффициенты ПИД-регулятора, а именно полоса пропорциональности, выраженная в °С, время интегрирования и время дифференцирования, выраженные в секундах.
Для получения П-регулятора требуется отключить интегральную и дифференциальную части. В цифровых регуляторах это реализуется путем задания коэффициентов Тu и Тd равными нулю, при этом интегральная и дифференциальные части ПИД регулятора программно отключаются. Таким образом, формула (1) преобразуется в формулу (2):