Компоненты для автоматизации производственных процессов
Содержание:
Практически на любых предприятиях, производящих жидкие пищевые продукты (молоко, пиво, соки, квас и другие), для хранения или обработки сырья, жидких компонентов или готового продукта используются различные емкости. В процессе автоматизации производства и мониторинга зачастую требуется непрерывный контроль уровня жидкого продукта в этих емкостях. Существует несколько различных методов измерения уровня, однако в пищевой промышленности наибольшее распространение получил гидростатический метод измерения. Для его реализации используются специализированные датчики давления в санитарном исполнении.
При этом, по измеренному уровню продукта можно производить вычисление его объема, основываясь на геометрической форме емкости и плотности самого продукта. Например, на молочном заводе контроль объема требуется для учета всего поступающего на предприятие молока (в приемных молочных емкостях) или для сличения с показаниями объемных расходомеров в процессе транспортировки продукта между технологическими цехами. Однако измерение объема может стать нетривиальной задачей, если емкость имеет сложную форму, либо если плотность продукта изменяется.
В данной статье будет рассмотрен метод измерения объема продукта для емкостей любой формы, с автоматической корректировкой по плотности.
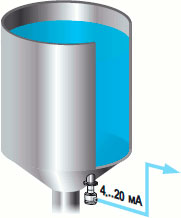
Для реализации гидростатического метода измерения применяются датчики давления, которые устанавливаются в нижнюю часть емкости (см. рисунок 1) и измеряют гидростатическое давление столба жидкости.
Далее, по измеренному давлению рассчитывается текущий уровень продукта:
где:
p – измеренное датчиком гидростатическое давление, Па;
ρ — плотность жидкости, кг/м3;
g — ускорение свободного падения, 9,81 м/с2.
И в дальнейшем, уже по рассчитанному уровню можно вычислить объем продукта в емкости. Например, для вертикальной цилиндрической емкости:
где:
S – площадь основания цилиндра, м2;
h – уровень продукта, м.
Объединив (1) и (2), окончательно получим:
Исходя из полученной формулы (3), можно сделать вывод, что расчет объема зависит от трех параметров:
Рассмотрим каждый из параметров подробнее.
Чем выше точность измерения датчика, тем больше рассчитываемый объем будет соответствовать реальному. Например, если используется датчик с классом точности 0,5 % и пределом измерения 0,4 бар, установленный в цилиндрической емкости с площадью дна 1 м2 и высотой 4 метра, полностью заполненной водой, абсолютная погрешность измерения объема составит:
А в случае использования датчика с классом точности 0,1%, погрешность составит уже 4 литра, то есть в 5 раз меньше. Однако из-за особенностей производства жидких пищевых продуктов (молока, пива, вина и прочих) зачастую при измерении появляются дополнительные погрешности.
В пищевой промышленности, из-за непосредственного контакта со средой, применяются датчики давления с разделительной мембраной. Пространство под мембраной в датчике заполнено силиконовым пищевым маслом (утечка этого масла при повреждении мембраны не приводит к порче продукта). Сама мембрана имеет омываемую конструкцию, и таким образом продукт не имеет возможности застаиваться в датчике и со временем портиться. При этом емкости и технологическое оборудование, на которых установлены датчики, подвергаются высокотемпературной безразборной CIP-(Сleaning-in-place) или SIP-(Sterilization-in-place) мойке для устранения остатков продукта.
Из-за нагрева всего датчика, масло под разделительной мембраной расширяется и создает микродеформации конструкции мембраны и сенсора, оказывающих влияние на метрологические характеристики. После окончания мойки и остывания датчика, объем масла возвращается к первоначальной величине, однако метрологические характеристики измерительной системы полностью не восстанавливаются. В результате образуется так называемый «дрейф нуля» - показания датчика смещаются на определенную величину. Результирующая погрешность уровня и объема существенно возрастает, и для её компенсации требуется дополнительно производить «подстройку нуля» датчика после каждого цикла мойки. Эту особенность очень сложно устранить, однако можно свести её к минимуму, снизив объем заполняемого масла.
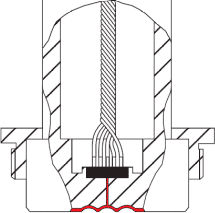
Эта идея реализована в датчиках, выпускаемых одним из ведущих в мире производителей датчиков давления с разделительной мембраной - компанией Klay Instruments (Нидерланды). В датчиках применена специальная технология Flush Diaphragm Technology (FDT), которая представлена на рисунке 2. Ее отличительные особенности: